テクノロジー
ロボットは「察する」ことができるか
完璧な指示のない世界で動く知性について
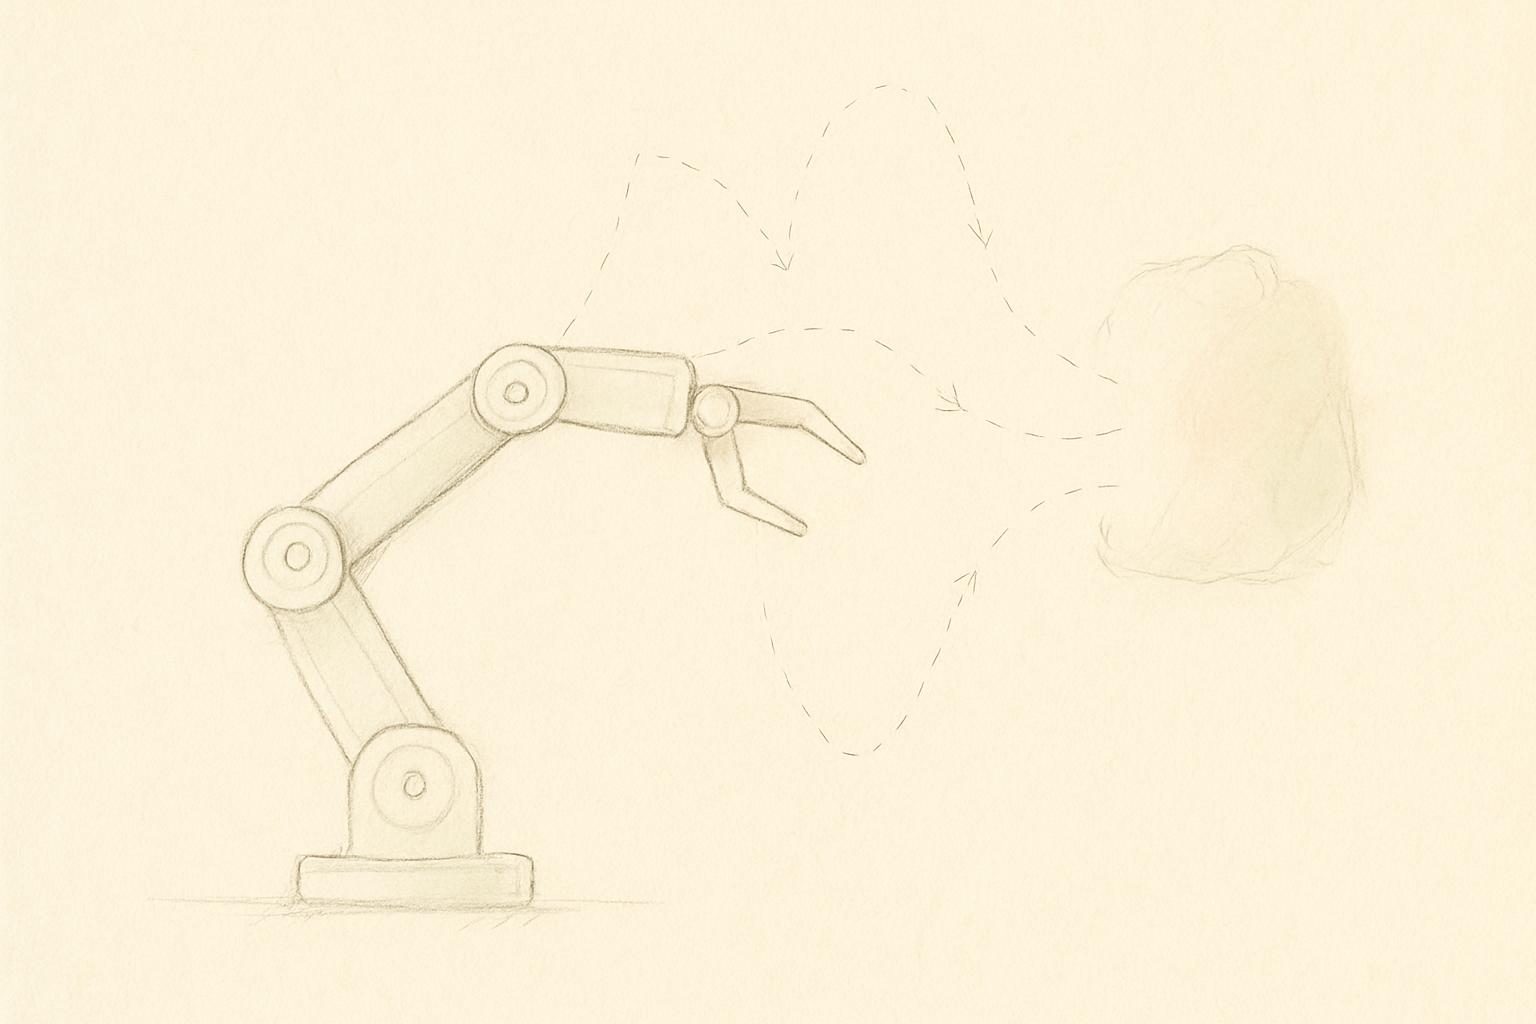
指示書通りにしか動けない機械は、もう古い。近年のロボット研究は「わからないまま動く」ことに挑んでいる。それは人間が日常でやっている「察する」という行為の正体を、静かに照らし出す。
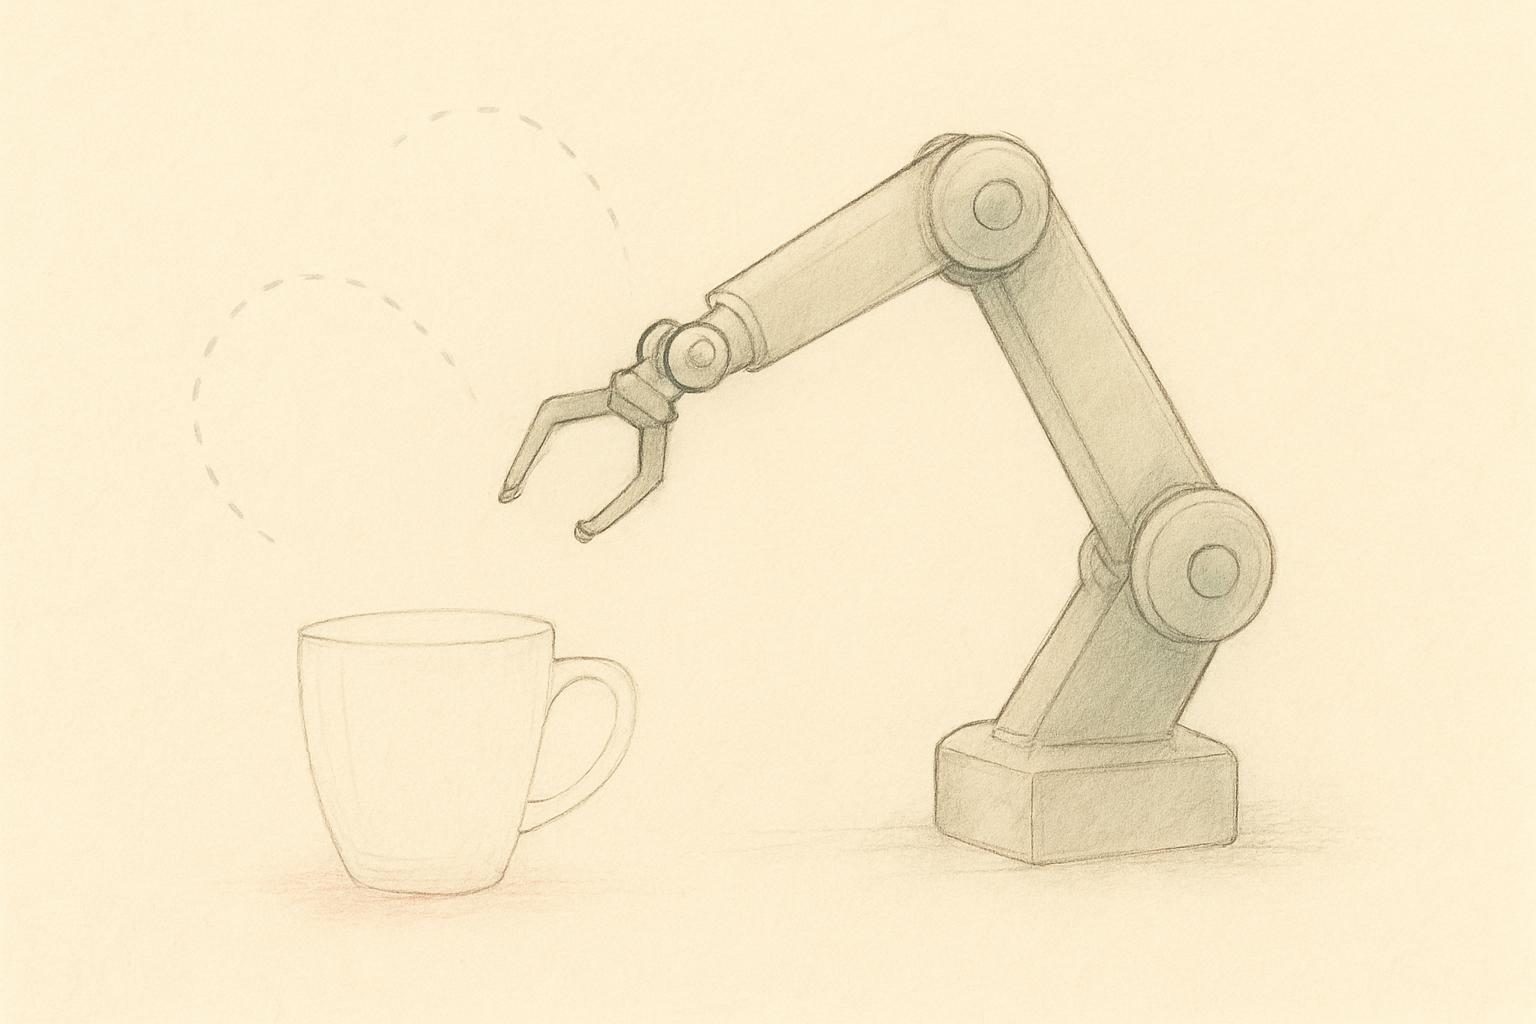
工場のロボットアームは、長らく完璧な世界に住んでいた。部品の位置はミリ単位で決まっており、照明も一定で、想定外は起きない前提で設計されていた。だからこそ正確に、速く動けた。逆に言えば、少しでも条件が崩れると、途端に何もできなくなるのがロボットだった。
この十年ほどで研究の重心は変わりつつある。棚の奥にある見えない物体を取る、初めて見る形の道具を扱う、人間が言葉少なに手渡してくるものを受け取る——こうした場面では、完全な情報などそもそも存在しない。ロボットは「わからないまま、それでも尤もらしい行動を選ぶ」ことを求められるようになった。専門的にはこれを不確実性下の意思決定と呼ぶ。確率的な推論によって、次に何が起きそうかを見積もり、最も合理的な一手を選ぶという考え方である。
興味深いのは、この「推測」がロボット工学において知性の証とみなされ始めていることだ。すべてを知っている機械よりも、知らないことを認めた上で動ける機械の方が、実世界では役に立つ。これは技術的な転換であると同時に、知性とは何かという問いへの、静かな回答でもある。
ここで視点を人間に戻してみたい。私たちは日常のほとんどを「推測」で生きている。相手の顔色から機嫌を読み、間の取り方から本音を察し、言われなかったことの重さを受け取る。日本語には「空気を読む」「阿吽の呼吸」といった言葉があるが、これらは曖昧さを欠陥ではなく、コミュニケーションの前提として扱ってきた文化の痕跡だろう。茶室の一畳の間合いも、言葉を尽くさない手紙の余白も、同じ根から生えている。
ただし、ロボットの推測と人間の忖度を安易に重ねるのは慎重であるべきだ。ロボットの「わからないまま動く」は、確率分布とセンサー情報にもとづく計算である。対して人間の「察する」は、関係性の歴史や身体感覚、時に誤りを恐れる気持ちまでを含んだ、もっと重層的なものだ。両者を同じ言葉で語れるのは、あくまで表面的な振る舞いの相似であって、内側で起きていることまで同じだとは、まだ誰にも言えない。
それでも、この相似には考える価値がある。もし機械が「わからなさ」を設計に組み込めるなら、私たちが人間同士でやっている「察する」という営みも、決して神秘的なブラックボックスではなく、ある種の構造を持った振る舞いとして記述できるのかもしれない。それは察することの美しさを損なうものではなく、むしろその輪郭をはっきりさせる作業に近い。
完璧な指示書がなくても動けること。それは弱さではなく、不確実な世界と折り合いをつけるための能力だ。ヒューメインなテクノロジーとは、人間のようにふるまう機械のことではなく、人間と同じように「わからなさ」を引き受けられる機械のことなのかもしれない。ロボットが少しずつ推測を覚えていく様子は、私たち自身がどうやって互いを理解し合っているのか、その手つきを思い出させてくれる。
よくある質問
- ロボットが『推測する』とは具体的にどういうことですか?
- センサーから得られる不完全な情報をもとに、確率的な見積もりを立てて、最も合理的と思われる行動を選ぶことです。すべてを正確に把握していなくても動ける設計と言えます。
- ロボットの推測と人間の『察する』は同じものですか?
- 振る舞いは似て見えますが、同じ現象だとは言えません。ロボットの推測は計算にもとづくもので、人間の察する行為には関係性や感情の履歴も含まれるため、慎重な区別が必要です。
ABC編集部
編集部